EtherCAT主站开发经验——基于Zedboard
- 浏览:1590
- |
- 更新:
![EtherCAT主站开发经验——基于Zedboard]() 1
![EtherCAT主站开发经验——基于Zedboard]() 2
![EtherCAT主站开发经验——基于Zedboard]() 3
![EtherCAT主站开发经验——基于Zedboard]() 4
![EtherCAT主站开发经验——基于Zedboard]() 5
![EtherCAT主站开发经验——基于Zedboard]() 6
![EtherCAT主站开发经验——基于Zedboard]() 7


EtherCAT工业实时以太网技术以其高速,稳定的性能特点,被大量应用于运动控制,机器人,CNC等领域。本经验分享将分享KPA EtherCAT主站在Zedboard的开发经验和测试数据,欢迎有兴趣的参考交流
工具/原料
- PC一台,安装Xilinx Vivado v2014.4.1、Linux kernel v3.8、Xilinx PetaLinux
- 主站开发包MDK Zynq for Xenomai
- Zedboard开发板
方法/步骤
一、概述
本文档介绍如何去配置ZedBoard,形成一个测试硬件平台去运行KPA EtherCAT主站
1、在Xilinx Vivado v2014.4.1创建硬件工程
2、KPA IP cores通过AXI总线连接到ARM 处理器,在IP core与Linux kernel之间,应该有KPA NIC module ,这样两者之间才能建立通讯
3、Zedboard 与EtherCAT的通信是通过扩展模块建立连接的,这个模块带有PHY和Ethernet插槽,建议使用KPA Extented PC104-base Card或者PC104 card
![EtherCAT主站开发经验——基于Zedboard]()
二、硬件介绍
硬件的测试平台包括Zedboard的硬件工程和启动Linux全部组,Linux带有 Xenomai实时补丁。
![EtherCAT主站开发经验——基于Zedboard]()
三、FPGA编程
1、用Vivado打开“Zedboard”样例工程,该工程包括KPA IP cores
2、“pad.xdc”该文件描述了KPA mac core 的MII接口连接,端口分配到Zynq的扩展引脚,连接到Zedboard开发板的JC和JD
![EtherCAT主站开发经验——基于Zedboard]()
- 此文章未经许可获取自百度经验
3、增加IP core,点击“Generate Bitstream”生成FPGA bitstream file “design_1_wrapper.bit”
![EtherCAT主站开发经验——基于Zedboard]()
4、在弹出的窗口,点击“View Reports”,点击“OK”,这个时候FPGA bitstream file“dsign_1_wrapper.bit”就可以使用了。
![EtherCAT主站开发经验——基于Zedboard]()
四、Linux 配置
1、下载Xilinx PetalLinux工具,相关链接如下,
http://www.xilinx.com/support/download/index.html/content/xilinx/en/downloadNav/petalinux.html,在文件“.profile”中增加如下,重启系统
2、配置Linux kernel
2.1、创建路径,把KPA sample 复制进去
2.2、下载Linuxkernel源文件,复制KPA sample的“.config”文件到Linuxkernel源文件路径中。
2、Xenomai 安装
3.1、下载Xenomai version 2.6.3,连接如下
http://download.gna.org/xenomai/stable/xenomai-2.6.3.tar.bz2
3.2、解压到该路径下
3.3、安装Xenomai
具体图片如下
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
四、编译Linux kernel
4.1、运行kernel配置工具
4.2、键入编译工具,PetalLnux是“arm-xilinx-linux-gnueabi-”
4.3、保存,退出
4.4、开始编译kernel
5、Device tree
Linux device tree 位于样例路径下,见“install_folder/boot/devicetree.dtb”.
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
五、配置文件系统
5.1、解压文件系统
6.2压缩文件系统
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
六、编译KPA NIC module
6.1、重新编译Linux kernel后,需重新编译KPA NIC module
6.2、编辑文件“makefile”
变量“KDIR”应包含到Linux kernel 源文件(“~/work/linux-xlnx”).
变量“CROSS_TOP_DIR”应包含到
(“/path_to_petal/tools/linux-i386/arm-xilinx-linux-gnueabi”).
变量“XANOMAI_PATH”应包含到(“/usr/xenomai”)路径下
6.3运行“make_module”
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
七、创建Zynq 启动
7.1、运行XilinxSDK,选择路径
7.2、点击“Xilinx Tools/Create Boot Image”
7.3、选择“Creat a New BIF file”输出BIF文件
7.4、点击“Add”,选择如图路径,类型为bootloader ,点击OK
7.5、点击“Add”生成FPGA bitstream file
7.6、输出为“...\zedboard\sw\binaries\zed\BOOT.BIN”
点击“Create Image”,此时“BOOT.BIN”文件可以用来启动FPGA和下载Linux
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
八、使用Zedboard
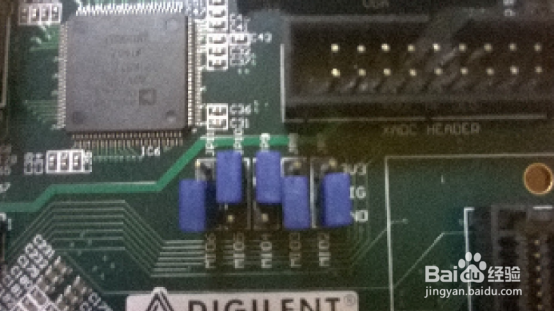
8.1、跳线帽做配置
MODE3(JP10)接3.3V
MODE2(JP9)接3.3V
其他MODE引脚接GND
8.2、PC104和Zedboard连接
8.3、插入SD卡到Zedboard,连接micro USB 线缆 J14,开启电源
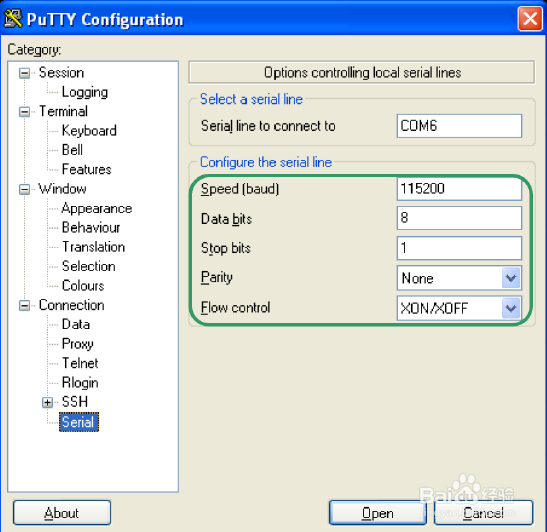
8.4、打开串口终端
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
九、启动主站
KPA EtherCAT 通过PRC Server 把KPAEtherCAT Master 加载进来。
1、网线连接Zeboard和PC(安装EtherCAT Studio)默认的IP地址192.168.100.1
2、Zedboard 运行ecatmrpcserver.sh
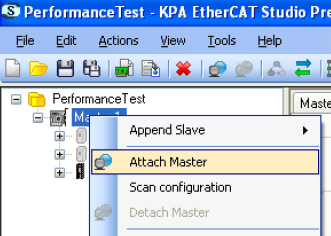
3、连接Studio(IP 地址:193.168.100.1,port:5000)
4、选择“eth0”
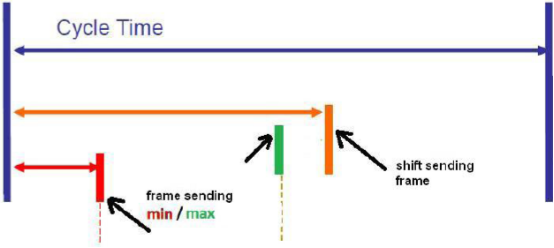
5、在Studio设置cycle time
6、扫描总线
7、配置DC
8、切换主站状态
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]()
十、测试结果
ZedBoard 是基于Xilinx Zynq™-7000 扩展式处理平台(EPP)的低成本开发板
硬件:ZedBoard, ISM Networking FMC Module
OS: Xenomai
Linux (none) 3.8.0zynq-kpa #2 SMP PREEMPT Tue Jan 20 09:52:25 MSK 2015 armv7l GNU/Linux Xenomai 2.6.3
ECAT Configuration:
Configuration A: 2 slaves, no DC, no Mailbox, cyclic frame 60 bytes
Configuration B: 2 slaves, DC, no Mailbox, cyclic frame 60 bytes
Configuration C: 16 slaves (axis), 192 Bytes of Process Data, DC, cyclic frame 266 Bytes
Test time: 60 min
![EtherCAT主站开发经验——基于Zedboard]()
![EtherCAT主站开发经验——基于Zedboard]() END